Inteligência física · Agricultura · Robótica industrial
Polybot ensina um robô a colher tomates observando como os humanos trabalham
2026-09-25 · 9 min de leitura
Por Álvaro AbrilCEO de Geniales.co · Director de KingNews.online
A startup alemã substitui milhares de instruções escritas à mão por demonstrações humanas: seu robô observa o corte, aprende quais sinais importam e leva esse conhecimento para fileiras inteiras de uma estufa. O objetivo comercial mira 2027, mas o teste decisivo será manter precisão, velocidade e cuidado com o fruto durante jornadas reais.
Não se programa o tomate: demonstra-se o trabalho
Uma estufa não é uma linha de montagem perfeitamente repetível. Dois cachos podem ter formatos diferentes; as folhas escondem o ponto de corte; a luz muda; o fruto se move quando a ferramenta o toca. Resolver cada exceção com uma nova regra consome tempo de engenharia e pode gerar um sistema frágil.
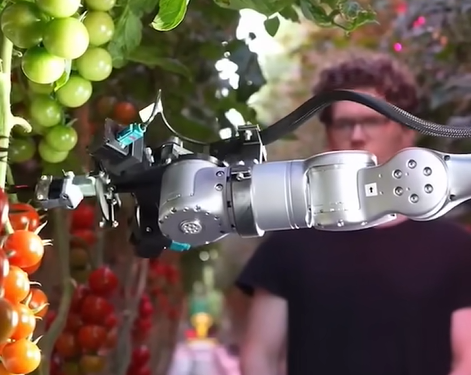
A Polybot testa outro caminho. Um operador realiza a colheita e o sistema registra a relação entre o que o robô vê e a ação realizada. Segundo o cofundador Martin Kiefel, a máquina recebe demonstrações do movimento, mas ninguém precisa descrever explicitamente para ela o que é um tomate. Com exemplos suficientes, o modelo aprende regularidades: a cor vermelha, a geometria do cacho e o momento adequado para cortar.
Isso não significa que o robô compreenda o tomate como uma pessoa. Significa que ele aprende uma política de ação a partir de dados visuais e motores, em vez de depender unicamente de condições escritas à mão. A diferença é importante: ensinar novos exemplos pode ser mais rápido do que reprogramar uma longa coleção de casos particulares.
De um tomate a fileiras completas em sete meses
A cronologia divulgada pela Polybot ilustra a velocidade do desenvolvimento. O trabalho de laboratório começou em janeiro de 2025. Em maio, a máquina colheu de forma autônoma seu primeiro tomate em uma estufa real. Em dezembro, a empresa afirmava que já conseguia percorrer e colher fileiras completas de forma confiável.
O próximo passo previsto é um piloto totalmente integrado com produtores durante o verão de 2026. A empresa quer entregar os primeiros sistemas comerciais no início de 2027. Essas duas últimas datas são metas empresariais, não marcos já alcançados, e dependerão do desempenho contínuo fora de uma demonstração controlada.
| Fecha | Hito | Estado |
|---|---|---|
| Enero de 2025 | Inicio del desarrollo en laboratorio | Reportado por Polybot |
| Mayo de 2025 | Primer tomate recogido autónomamente | Demostración de la empresa |
| Diciembre de 2025 | Cosecha de filas completas | Resultado comunicado por la empresa |
| Verano de 2026 | Piloto integrado con productores | Objetivo anunciado |
| Principios de 2027 | Primeros sistemas comerciales | Meta, todavía por verificar |
Dos laboratórios de Tübingen para a estufa
A Polybot surgiu do ambiente do ELLIS Institute Tübingen e do Max Planck Institute for Intelligent Systems, com o apoio do Tübingen AI Center e da rede Cyber Valley. A ideia inicial está vinculada ao pesquisador Wieland Brendel; a equipe fundadora inclui Martin Kiefel, Claudio Michaelis, Maike Kaufman e Sebastian Blaes. Georg Martius e Brendel figuram como consultores.
Em 2025, a SPRIND — a Agência Federal Alemã para Inovação Disruptiva — concedeu ao projeto um contrato de validação de sete meses de aproximadamente 220.000 euros para facilitar a transição da pesquisa para a empresa. Ao se constituir como spin-off em dezembro, o projeto anunciou um apoio adicional de um milhão de euros da SPRIND.
O financiamento público permite testar uma tecnologia que combina visão computacional, aprendizagem por imitação, um braço robótico e uma plataforma que circula sobre os trilhos de carrinhos já instalados em muitas estufas. Aproveitar essa infraestrutura reduz uma barreira prática: o agricultor não precisaria reconstruir completamente sua operação para introduzir a máquina.
O tomate é um teste industrial particularmente exigente
Colher não consiste apenas em localizar algo vermelho. A máquina deve se aproximar sem atingir outros frutos, identificar o caule correto, posicionar a ferramenta, cortar e depositar o cacho sem danificá-lo. Também deve distinguir a maturação, operar entre oclusões e repetir o ciclo durante horas com uma taxa de erro economicamente aceitável.
A Polybot afirma ter alcançado uma velocidade aproximadamente humana e pretende multiplicá-la por 1,5. Também contempla tarefas relacionadas, como desfolha, enrolamento e amarração de plantas. Ainda não há métricas públicas suficientes sobre frutos por hora, porcentagem de cortes corretos, danos causados, intervenções humanas, consumo de energia ou disponibilidade durante uma jornada completa.
A ausência desses números não invalida o avanço visível, mas limita o que se pode concluir. O vídeo mostra uma capacidade concreta; uma operação comercial deverá demonstrar repetibilidade, segurança, manutenção simples e um custo total inferior ou competitivo em relação ao trabalho manual.
Ensinar ofícios poderia mudar a economia da automação
O interesse da Polybot vai além do tomate como cultivo. Muitas tarefas nunca foram automatizadas porque seu volume não justificava meses de programação ou porque o ambiente mudava demais. Se um trabalhador experiente puder gerar dados ensinando o processo, o custo de adaptar um robô a variações locais poderia cair de maneira substancial.
A mesma lógica se mostra relevante para a manufatura de pequenas séries, classificação logística, inspeção visual, separação de pedidos e operações de armazém. No entanto, essas extensões são uma interpretação do potencial da aprendizagem por demonstração: a Polybot só apresentou evidências públicas na agricultura e não anunciou implementações comerciais nesses outros setores.
| Área | Trabajo candidato | Desafío antes de automatizar |
|---|---|---|
| Agricultura | Cosecha, poda, deshojado y control de malezas | Variabilidad biológica y manipulación delicada |
| Manufactura | Ensamblajes variables y lotes pequeños | Tolerancias, seguridad y control de calidad |
| Logística | Clasificación y preparación de pedidos | Objetos desconocidos y ritmos de operación |
| Inspección | Recorridos y detección visual de anomalías | Falsos negativos y trazabilidad |
| Almacenes | Manipulación y reposición | Convivencia segura con personas |
O conhecimento do trabalhador não deve desaparecer dentro do modelo
Aprender observando torna valiosa a experiência prática de quem conhece o cultivo. Também abre questionamentos: quem decide quais demonstrações estão corretas, como esse conhecimento é remunerado, o que acontece quando uma prática ruim entra nos dados e quem responde quando o sistema falha.
A partir de Geniales.co e KingNews.online, vemos aqui uma mudança de interface entre humanos e máquinas. Durante décadas, automatizar significou traduzir um ofício em instruções formais. A inteligência física propõe outra possibilidade: que o especialista mostre o trabalho e o sistema extraia uma estratégia. O programador não desaparece; sua função se desloca para dados, objetivos, validação, limites e segurança.
O verdadeiro salto não será um robô cortar um cacho diante de uma câmera. Será que produtores sem uma grande equipe de robótica possam ensinar-lhe novas variedades, estufas e tarefas sem começar cada projeto do zero.
O que a Polybot precisaria demonstrar antes de 2027
A empresa construiu uma narrativa convincente e uma demonstração visível: aprendizado a partir de humanos, rápida progressão e uso da infraestrutura agrícola existente. Para transformá-la em produto, deverá publicar ou permitir a verificação de dados de produtividade, danos, recuperação diante de erros, manutenção, segurança, retorno sobre o investimento e desempenho entre diferentes variedades e safras.
Se superar esse teste, sua maior contribuição talvez não seja uma colheitadeira de tomates. Poderia ser um método para que a automação chegue a tarefas complexas onde programar cada etapa sempre foi lento e custoso demais. Nesse cenário, a linguagem mais útil para programar um robô industrial seria, simplesmente, mostrar-lhe como o trabalho é feito.
Enlaces
Receba o KingNews no seu e-mail
Resumo de tecnologia e jogo, sem ruído. Cancele quando quiser.
Quer nos enviar uma notícia?
Conte-nos sua história. Nossa equipe editorial analisa e entra em contato.
Deseja anunciar em nosso meio?
Escreva para nós e enviaremos as opções de anúncio e audiências.
Outras publicações

Software empresarial · IA · Equipos globales
GoldTower.pro frente a chats corporativos y audífonos traductores: 10 ventajas para equipos que hablan idiomas distintos
Arquitectura · Biodiversidad · Ciudades sostenibles
Bee Bricks: el ladrillo que convierte cada muro en un refugio para abejas solitarias
Ciencia ficción · Conciencia · Futuros posibles
¿Y si ya estuvieras viviendo otra vida?
Gamificación · Fidelización · Marketing interactivo
GenerativeGames.online: juegos a medida que convierten clientes ocasionales en una comunidad fiel
Opinión · Automatización · Política fiscal
Que los robots también coticen: por qué la automatización necesita reglas fiscales, no prohibiciones
Economía · Inteligencia artificial · Futuro del trabajo