Inteligencia física · Robótica · Aprendizaje autónomo
El robot de Skild AI que aprendió a jugar fútbol contra sí mismo durante 140 años simulados
2026-09-25 · 8 min de lectura
Por Álvaro AbrilCEO de Geniales.co · Director de KingNews.online
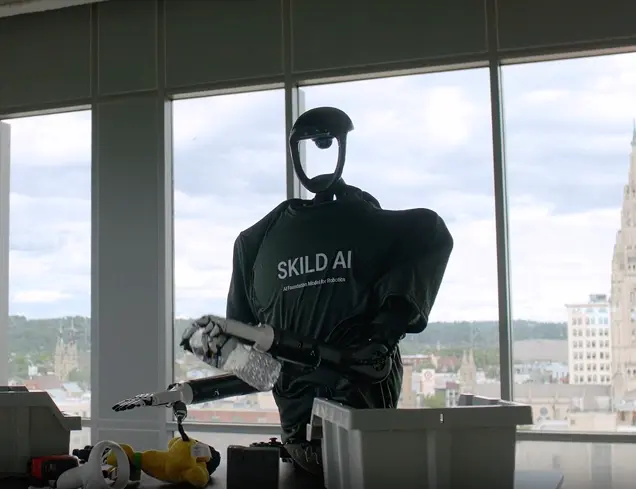
Skild AI dio a un humanoide una sola meta —marcar— y dejó que la competencia produjera el resto. Tras miles de partidos paralelos en simulación, aparecieron equilibrio, velocidad, regate, defensa y juego colectivo sin programar cada movimiento por separado.
Una orden sencilla abrió un repertorio complejo
El objetivo no decía «regatea», «corre» ni «mantén el equilibrio». Según Skild AI, el sistema solo debía anotar. A partir de esa señal, un modelo de inteligencia física fue enfrentado repetidamente a versiones de sí mismo dentro de NVIDIA Isaac Sim. Cada rival nuevo obligaba al agente a encontrar mejores respuestas, mientras miles de partidos podían ejecutarse en paralelo.
La empresa calcula que el proceso acumuló el equivalente a más de 140 años de fútbol simulado en pocas semanas de tiempo real. No fueron 140 años de reloj ni una carrera continua de un robot físico: es la suma de experiencia producida simultáneamente por muchos entornos virtuales sobre infraestructura de cómputo.
Al principio el agente apenas caminaba. Con la competencia aparecieron levantarse después de una caída, acelerar, acercarse al balón, orientarlo, protegerlo y disputar su posesión. En encuentros con varios agentes también surgieron pases y coordinación. Esas conductas no recibieron una recompensa individual; resultaron útiles porque aumentaban la probabilidad de marcar.
Qué significa aprender por autojuego
El self-play —autojuego— convierte al propio sistema en generador de adversarios y de datos. Una copia intenta superar a otra; la versión mejorada pasa a ser el siguiente rival y el nivel de dificultad crece sin depender exclusivamente de demostraciones humanas. La idea tiene antecedentes conocidos en juegos como Go, StarCraft II y Dota 2, pero trasladarla a un cuerpo introduce gravedad, inercia, contacto, latencia y riesgo de daño.
En fútbol, una política rígida puede resolver una trayectoria prevista, pero se rompe cuando cambian el balón, el rival o la posición inicial. La competencia obliga a responder a situaciones móviles. El valor de la prueba no está en formar un delantero profesional, sino en mostrar cómo un objetivo de alto nivel puede producir un conjunto de capacidades motoras reutilizables.
| Capacidad observada | Por qué resulta útil | Cómo habría emergido |
|---|---|---|
| Equilibrio y recuperación | Evita perder la jugada después de un contacto o una caída | La estabilidad permite seguir buscando el gol |
| Carrera y aceleración | Reduce el tiempo para alcanzar el balón o cerrar un espacio | La velocidad mejora la ventaja competitiva |
| Regate y control | Mantiene la pelota cerca mientras el robot cambia de dirección | Controlar la posesión aumenta las opciones de marcar |
| Protección y entrada | Permite conservar o recuperar la pelota frente a un oponente | El rival introduce presión y obliga a defender |
| Pase y coordinación | Distribuye la acción entre varios agentes | En partidos colectivos, cooperar puede superar el juego individual |
El salto difícil: de la simulación al piso real
La física simulada siempre es una aproximación. Motores, superficies, cámaras y articulaciones reales tienen tolerancias, retrasos y ruidos que el modelo virtual no reproduce perfectamente. Esa diferencia se conoce como sim-to-real gap: una política brillante en pantalla puede fallar apenas toca una alfombra o recibe un empujón inesperado.
Skild AI afirma que transfirió la política entrenada al humanoide físico sin reentrenamiento específico para la tarea y la enfrentó tanto a personas como a otros robots. El video muestra carreras, aproximación al balón, cambios de dirección y recuperación de la postura. Es una demostración llamativa de transferencia, aunque la compañía no publicó junto con ella un artículo revisado por pares, código reproducible ni métricas completas de tasa de éxito.
Por eso conviene separar la evidencia visible de una conclusión general. El robot ejecuta habilidades físicas aprendidas en simulación; todavía no sabemos con qué frecuencia falla, cuánto cambia su rendimiento en otra superficie, qué tan dependiente es de ese balón o cómo responde después de horas de operación.
S1 y la ambición de un cerebro para muchos robots
El experimento se apoya en S1, el modelo generalista presentado por Skild AI para aprender nuevas tareas en contexto. La propuesta de la compañía es que un robot pueda observar una demostración y adaptarla sin entrenar un modelo separado desde cero. Ese enfoque forma parte de una ambición mayor: Skild Brain, una base de inteligencia física capaz de operar distintos cuerpos, desde brazos y plataformas móviles hasta cuadrúpedos y humanoides.
Skild AI fue fundada en Pittsburgh en 2023 por Deepak Pathak y Abhinav Gupta, investigadores vinculados al Robotics Institute de Carnegie Mellon University. La empresa ha atraído capital de Lightspeed, Coatue, SoftBank, Jeff Bezos y Felicis Ventures. Aydin Senkut, fundador de Felicis, ha sido uno de sus promotores; Ryan Kitchie lidera la expansión comercial global de la compañía.
La inversión explica la escala de cómputo y también obliga a leer con cautela las demostraciones corporativas. Una buena secuencia de video prueba que existe una capacidad, pero no sustituye un benchmark independiente, documentación de seguridad o resultados sostenidos en producción.
El fútbol es el laboratorio; la industria es el partido
Una fábrica, una obra o una cocina no tienen marcador, reglas cerradas ni reinicio instantáneo. Para trasladar el autojuego a esos espacios habrá que construir objetivos que no premien atajos peligrosos, simulaciones suficientemente variadas y límites que protejan a personas, productos y maquinaria. La autonomía útil necesita aprender y, al mismo tiempo, saber cuándo detenerse.
Desde Geniales.co y KingNews.online vemos en esta demostración una pista importante para la inteligencia incorporada: el avance no consiste solo en reconocer objetos o conversar, sino en convertir percepción, decisión y movimiento en una conducta robusta. El autojuego puede producir experiencia a una escala imposible para un laboratorio físico, siempre que esa experiencia sobreviva al contacto con el mundo real.
La pregunta ya no es únicamente si un robot puede marcar un gol. Es si la competencia consigo mismo puede enseñarle las destrezas generales que luego necesita para cargar, ensamblar, inspeccionar o asistir. Skild AI muestra una respuesta prometedora, todavía parcial y pendiente de verificación independiente.
Lo demostrado y lo que aún falta medir
El caso reúne tres avances: generación autónoma de experiencia, aparición de habilidades no prescritas una por una y transferencia del simulador a un humanoide. Su importancia está en la combinación, no en que el robot juegue mejor que una persona.
Faltan datos públicos sobre arquitectura, recompensa, número de agentes, consumo computacional, hardware, durabilidad y rendimiento fuera del escenario mostrado. Hasta que existan pruebas comparables, los 140 años simulados y la transferencia directa deben entenderse como resultados comunicados por Skild AI. Son suficientes para abrir una conversación seria; no para declarar resuelto el aprendizaje físico general.
Enlaces
Recibe KingNews en tu correo
Resumen de tecnología y juego, sin ruido. Cancela cuando quieras.
¿Quieres enviarnos una noticia?
Cuéntanos tu historia. Nuestro equipo editorial la revisa y te contacta.
¿Deseas pautar en nuestro medio?
Escríbenos y te enviamos las opciones de pauta y audiencias.
Otras publicaciones
Inteligencia física · Agricultura · Robótica industrial
Polybot enseña a un robot a cosechar tomates mirando cómo trabajan los humanos
Movilidad eléctrica · Arabia Saudita
Ceer EXOBOT: Arabia Saudita presenta su primer auto eléctrico y quiere construir una potencia automotriz
Inteligencia Artificial · Lenguas · India
¿Puede la IA preservar las lenguas de India? El mapa cultural de sus 121 idiomas
Materiales · Industria textil
Del bambú a una camiseta suave: la transformación que no siempre nos cuentan
Aviación · Robótica
Japan Airlines pone ojos autónomos sobre sus aviones
Gaming · Guía de compra