Inteligencia física · Agricultura · Robótica industrial
Polybot enseña a un robot a cosechar tomates mirando cómo trabajan los humanos
2026-09-25 · 9 min de lectura
Por Álvaro AbrilCEO de Geniales.co · Director de KingNews.online
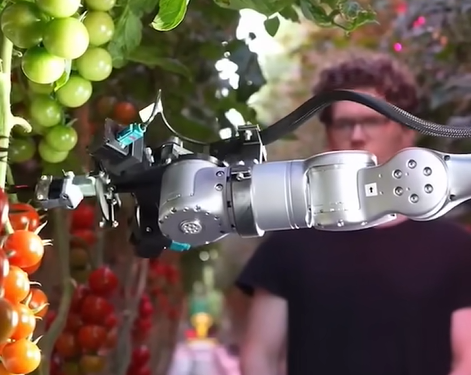
La startup alemana reemplaza miles de instrucciones escritas a mano por demostraciones humanas: su robot observa el corte, aprende qué señales importan y lleva ese conocimiento a filas completas de un invernadero. El objetivo comercial apunta a 2027, pero la prueba decisiva será sostener precisión, velocidad y cuidado del fruto durante jornadas reales.
No se programa el tomate: se demuestra el trabajo
Un invernadero no es una línea de montaje perfectamente repetible. Dos racimos pueden tener formas distintas; las hojas ocultan el punto de corte; la luz cambia; el fruto se mueve cuando la herramienta lo toca. Resolver cada excepción con una nueva regla consume tiempo de ingeniería y puede producir un sistema frágil.
Polybot ensaya otra ruta. Un operario ejecuta la cosecha y el sistema registra la relación entre lo que ve el robot y la acción realizada. Según el cofundador Martin Kiefel, la máquina recibe demostraciones del movimiento, pero nadie necesita describirle explícitamente qué es un tomate. Con suficientes ejemplos, el modelo aprende regularidades: el color rojo, la geometría del racimo y el instante adecuado para cortar.
Eso no significa que el robot comprenda el tomate como una persona. Significa que aprende una política de acción a partir de datos visuales y motores, en vez de depender únicamente de condiciones escritas a mano. La diferencia es importante: enseñar nuevos ejemplos puede ser más rápido que reprogramar una larga colección de casos particulares.
De un tomate a filas completas en siete meses
La cronología comunicada por Polybot ilustra la velocidad del desarrollo. El trabajo de laboratorio comenzó en enero de 2025. En mayo, la máquina recogió autónomamente su primer tomate en un invernadero real. Para diciembre, la empresa afirmaba que podía recorrer y cosechar filas completas de forma fiable.
El siguiente paso previsto es un piloto plenamente integrado con productores durante el verano de 2026. La compañía quiere entregar los primeros sistemas comerciales a comienzos de 2027. Estas dos últimas fechas son objetivos empresariales, no hitos ya cumplidos, y dependerán del rendimiento sostenido fuera de una demostración controlada.
| Fecha | Hito | Estado |
|---|---|---|
| Enero de 2025 | Inicio del desarrollo en laboratorio | Reportado por Polybot |
| Mayo de 2025 | Primer tomate recogido autónomamente | Demostración de la empresa |
| Diciembre de 2025 | Cosecha de filas completas | Resultado comunicado por la empresa |
| Verano de 2026 | Piloto integrado con productores | Objetivo anunciado |
| Principios de 2027 | Primeros sistemas comerciales | Meta, todavía por verificar |
De los laboratorios de Tübingen al invernadero
Polybot surgió del entorno del ELLIS Institute Tübingen y el Max Planck Institute for Intelligent Systems, con apoyo del Tübingen AI Center y de la red Cyber Valley. La idea inicial se vincula al investigador Wieland Brendel; el equipo fundador incluye a Martin Kiefel, Claudio Michaelis, Maike Kaufman y Sebastian Blaes. Georg Martius y Brendel figuran como asesores.
En 2025, SPRIND —la Agencia Federal Alemana para la Innovación Disruptiva— concedió al proyecto un contrato de validación de siete meses por aproximadamente 220.000 euros para facilitar el salto de investigación a empresa. Al constituirse como spin-off en diciembre, el proyecto anunció un respaldo adicional de un millón de euros de SPRIND.
La financiación pública permite probar una tecnología que combina visión por computador, aprendizaje por imitación, un brazo robótico y una plataforma que circula sobre los rieles de carros ya instalados en muchos invernaderos. Aprovechar esa infraestructura reduce una barrera práctica: el agricultor no tendría que reconstruir por completo su operación para introducir la máquina.
El tomate es una prueba industrial particularmente exigente
Cosechar no consiste solo en localizar algo rojo. La máquina debe acercarse sin golpear otros frutos, identificar el tallo correcto, colocar la herramienta, cortar y depositar el racimo sin dañarlo. También debe distinguir madurez, operar entre oclusiones y repetir el ciclo durante horas con una tasa de error económicamente aceptable.
Polybot dice haber alcanzado una velocidad aproximadamente humana y aspira a multiplicarla por 1,5. También contempla tareas relacionadas como deshojado, enrollado y atado de plantas. Todavía no hay métricas públicas suficientes sobre frutos por hora, porcentaje de cortes correctos, daño producido, intervenciones humanas, consumo energético o disponibilidad durante una jornada completa.
La ausencia de esas cifras no invalida el avance visible, pero sí limita lo que puede concluirse. El video muestra una capacidad concreta; una operación comercial deberá demostrar repetibilidad, seguridad, mantenimiento sencillo y un costo total inferior o competitivo frente al trabajo manual.
Enseñar oficios podría cambiar la economía de la automatización
El interés de Polybot va más allá del tomate como cultivo. Muchas tareas nunca se automatizaron porque su volumen no justificaba meses de programación o porque el entorno cambiaba demasiado. Si un trabajador experimentado puede generar datos enseñando el proceso, el costo de adaptar un robot a variantes locales podría bajar de manera sustancial.
La misma lógica resulta relevante para manufactura de series cortas, clasificación logística, inspección visual, preparación de pedidos y operaciones de almacén. Sin embargo, esas extensiones son una interpretación del potencial del aprendizaje por demostración: Polybot solo ha presentado evidencia pública en agricultura y no ha anunciado despliegues comerciales en esos otros sectores.
| Área | Trabajo candidato | Desafío antes de automatizar |
|---|---|---|
| Agricultura | Cosecha, poda, deshojado y control de malezas | Variabilidad biológica y manipulación delicada |
| Manufactura | Ensamblajes variables y lotes pequeños | Tolerancias, seguridad y control de calidad |
| Logística | Clasificación y preparación de pedidos | Objetos desconocidos y ritmos de operación |
| Inspección | Recorridos y detección visual de anomalías | Falsos negativos y trazabilidad |
| Almacenes | Manipulación y reposición | Convivencia segura con personas |
El conocimiento del trabajador no debe desaparecer dentro del modelo
Aprender observando vuelve valiosa la experiencia práctica de quien conoce el cultivo. También abre preguntas: quién decide qué demostraciones son correctas, cómo se remunera ese conocimiento, qué sucede cuando una mala práctica entra en los datos y quién responde cuando el sistema falla.
Desde Geniales.co y KingNews.online vemos aquí un cambio de interfaz entre humanos y máquinas. Durante décadas, automatizar significó traducir un oficio a instrucciones formales. La inteligencia física propone otra posibilidad: que el experto muestre el trabajo y que el sistema extraiga una estrategia. El programador no desaparece; su función se desplaza hacia datos, objetivos, validación, límites y seguridad.
El verdadero salto no será que un robot corte un racimo ante una cámara. Será que productores sin un gran equipo de robótica puedan enseñarle nuevas variedades, invernaderos y tareas sin comenzar cada proyecto desde cero.
Qué tendría que demostrar Polybot antes de 2027
La empresa ha construido una narrativa convincente y una demostración visible: aprendizaje a partir de humanos, rápida progresión y uso de infraestructura agrícola existente. Para convertirla en producto deberá publicar o permitir verificar datos de productividad, daños, recuperación ante errores, mantenimiento, seguridad, retorno de inversión y desempeño entre variedades y temporadas.
Si supera esa prueba, su mayor aporte quizá no sea una cosechadora de tomates. Podría ser un método para que la automatización llegue a labores complejas donde escribir cada paso siempre fue demasiado lento y costoso. En ese escenario, el lenguaje más útil para programar un robot industrial sería, sencillamente, mostrarle cómo se hace el trabajo.
Enlaces
Recibe KingNews en tu correo
Resumen de tecnología y juego, sin ruido. Cancela cuando quieras.
¿Quieres enviarnos una noticia?
Cuéntanos tu historia. Nuestro equipo editorial la revisa y te contacta.
¿Deseas pautar en nuestro medio?
Escríbenos y te enviamos las opciones de pauta y audiencias.
Otras publicaciones
Inteligencia física · Robótica · Aprendizaje autónomo
El robot de Skild AI que aprendió a jugar fútbol contra sí mismo durante 140 años simulados
Movilidad eléctrica · Arabia Saudita
Ceer EXOBOT: Arabia Saudita presenta su primer auto eléctrico y quiere construir una potencia automotriz
Inteligencia Artificial · Lenguas · India
¿Puede la IA preservar las lenguas de India? El mapa cultural de sus 121 idiomas
Materiales · Industria textil
Del bambú a una camiseta suave: la transformación que no siempre nos cuentan
Aviación · Robótica
Japan Airlines pone ojos autónomos sobre sus aviones
Gaming · Guía de compra