物理智能 · 机器人技术 · 自主学习
Skild AI 机器人通过长达 140 年的模拟自我对抗学会踢足球
2026-09-25 · 8 分钟阅读
作者 Álvaro AbrilCEO de Geniales.co · Director de KingNews.online
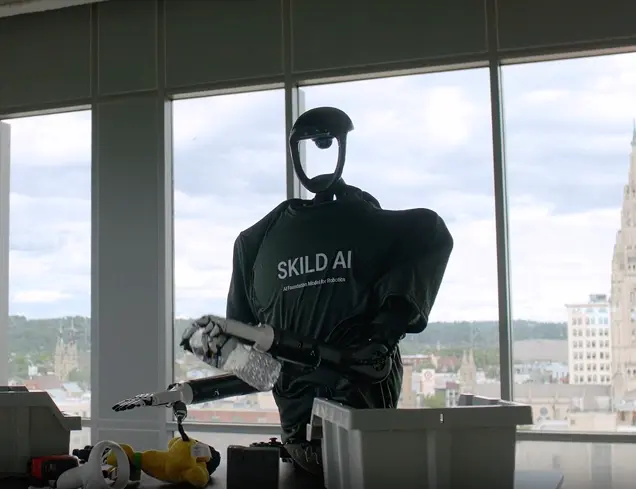
Skild AI 仅为人形机器人设定了一个目标——进球——并让竞争机制完成其余工作。在模拟中进行数千场并行比赛后,平衡性、速度、盘带过人、防守以及团队配合等能力自然涌现,无需单独对每个动作进行编程。
一条简单的指令开启了复杂的动作技能库
目标中并没有写着“盘带”、“奔跑”或“保持平衡”。据 Skild AI 称,该系统唯一要做的就是进球得分。基于这一信号,一个实体智能模型在 NVIDIA Isaac Sim 仿真平台内反复与自身的各种版本展开对抗。每一个新对手都迫使智能体寻找更优的应对策略,与此同时,数以千计的比赛得以并行运转。
该公司估算,在现实时间的短短数周内,该过程积累了相当于超过 140 年的模拟足球经验。这并非指钟表上的 140 年,亦非实体机器人的连续奔跑,而是由计算基础设施上多个虚拟环境同步生成的经验总和。
起初,智能体几乎难以行走。随着对抗竞争的展开,跌倒爬起、加速、逼近球体、变向带球、护球以及争夺球权等能力相继涌现。在多智能体对决中,还出现了传球与战术配合。这些行为并未获得单独的奖励设定;它们之所以演化出来,纯粹是因为能够提升进球得分的概率。
什么是自我博弈学习
自我博弈(self-play)让系统自身成为了对手与数据的生成器。一个副本试图超越另一个副本;经过改进的版本随即成为下一个对手,从而在不完全依赖人类示范的情况下不断提升难度水平。这一构想在围棋(Go)、《星际争霸II》(StarCraft II)和《Dota 2》等游戏中已有知名先例,但若将其应用到物理实体上,则会引入重力、惯性、碰撞接触、延迟以及损坏风险。
在足球场景中,僵化的策略或许能够应对预设的轨迹,但只要足球、对手或起始位置发生改变就会失效。对抗竞争迫使系统对动态变化的局面做出响应。这项测试的价值并不在于培养一名职业前锋,而在于展示高阶目标如何能够催生出一套可复用的运动控制能力。
| Capacidad observada | Por qué resulta útil | Cómo habría emergido |
|---|---|---|
| Equilibrio y recuperación | Evita perder la jugada después de un contacto o una caída | La estabilidad permite seguir buscando el gol |
| Carrera y aceleración | Reduce el tiempo para alcanzar el balón o cerrar un espacio | La velocidad mejora la ventaja competitiva |
| Regate y control | Mantiene la pelota cerca mientras el robot cambia de dirección | Controlar la posesión aumenta las opciones de marcar |
| Protección y entrada | Permite conservar o recuperar la pelota frente a un oponente | El rival introduce presión y obliga a defender |
| Pase y coordinación | Distribuye la acción entre varios agentes | En partidos colectivos, cooperar puede superar el juego individual |
艰难的跨越:从仿真到现实地面
仿真物理始终只是一种近似。真实的电机、表面、相机和关节存在公差、延迟和噪声,这些是虚拟模型无法完美复现的。这种差异被称为“从仿真到真实差距”(sim-to-real gap):在屏幕上表现出色的策略,可能一旦接触到地毯或受到意外推搡就会失效。
Skild AI 声称,他们将训练好的策略迁移到了实体人形机器人上,且无需针对具体任务进行重新训练,并让其与人类以及其他机器人进行了对抗。视频展示了奔跑、带球逼近、变向以及姿态恢复。这是一次引人注目的迁移演示,尽管该公司并未随之发布经同行评审的论文、可复现的代码或完整的成功率指标。
因此,有必要将直观可见的证据与普遍性的结论区分开来。该机器人确实执行了在仿真中学到的物理技能;但我们尚不清楚它出现故障的频率、在其他表面上的表现会发生多大变化、对该足球的依赖程度如何,或者在连续运行数小时后会有怎样的反应。
S1与为多款机器人打造通用大脑的雄心
该实验依托于S1——这是Skild AI推出的用于在上下文中学习新任务的通用模型。该公司的方案是让机器人能够观察演示并进行调整,而无需从零开始训练独立模型。这一方法是其更大愿景的一部分:Skild Brain,一个能够操控不同形态机体(从机械臂、移动平台到四足机器人和人形机器人)的物理智能基础平台。
Skild AI于2023年在匹兹堡成立,由与卡内基梅隆大学(Carnegie Mellon University)机器人研究所相关的研究人员Deepak Pathak和Abhinav Gupta创立。该公司已吸引了来自Lightspeed、Coatue、SoftBank、Jeff Bezos和Felicis Ventures的资本。Felicis创始人Aydin Senkut一直是其支持者之一;Ryan Kitchie则负责领导该公司的全球商业拓展。
这些投资解释了其算力规模,同时也要求外界对企业的商业演示保持审慎态度。一段精彩的视频片段足以证明某种能力的存在,但它不能替代独立基准测试、安全文档或在实际生产环境中持续稳定的表现。
足球是实验室;工业才是真正的赛场
工厂、施工现场或厨房没有计分板、固定的封闭规则,也无法瞬间重启。要将自我博弈移植到这些场景中,必须构建不会鼓励危险捷径的目标、足够多样化的模拟环境,以及保护人员、产品和机械设备的边界。实用的自主性既需要学习,同时也需要懂得何时停下来。
在 Geniales.co 和 KingNews.online 看来,这次演示为具身智能提供了一条重要线索:突破不仅在于识别物体或进行对话,更在于将感知、决策和运动转化为稳健的行为表现。只要这种经验在接触现实世界时依然有效,自我博弈就能产生物理实验室无法企及的庞大规模经验。
问题已不再仅仅是机器人能否进球,而是与自身的竞争能否教会它日后用于搬运、装配、巡检或协助所需的通用技能。Skild AI 展现出了一个充满希望的答案,尽管目前仍是局部的,且有待独立验证。
已证实的成果与尚待评估的维度
本案例汇聚了三大技术进展:自主经验生成、非逐一预设技能的自主涌现,以及从模拟器到人形机器人的迁移。其重要意义在于多项技术的结合,而不在于机器人的表现是否超越了人类。
目前尚缺乏关于架构、奖励机制、智能体数量、算力消耗、硬件配置、耐用性以及在展示场景之外表现的公开数据。在出现具备可比性的基准测试之前,这140年的模拟经验与直接迁移能力,均应被视为 Skild AI 单方公布的成果。这些进展足以开启一场严肃的探讨,但绝不足以宣告通用物理学习已被彻底攻克。
Enlaces
订阅 KingNews 邮件
科技与博彩精选摘要,随时可取消。
想向我们投稿新闻吗?
告诉我们您的故事,编辑团队会审阅并与您联系。
想在我们的媒体投放广告吗?
联系我们,我们会发送广告方案与受众数据。
更多报道

Software empresarial · IA · Equipos globales
GoldTower.pro frente a chats corporativos y audífonos traductores: 10 ventajas para equipos que hablan idiomas distintos
Arquitectura · Biodiversidad · Ciudades sostenibles
Bee Bricks: el ladrillo que convierte cada muro en un refugio para abejas solitarias
Ciencia ficción · Conciencia · Futuros posibles
¿Y si ya estuvieras viviendo otra vida?
Gamificación · Fidelización · Marketing interactivo
GenerativeGames.online: juegos a medida que convierten clientes ocasionales en una comunidad fiel
Opinión · Automatización · Política fiscal
Que los robots también coticen: por qué la automatización necesita reglas fiscales, no prohibiciones
Economía · Inteligencia artificial · Futuro del trabajo